Поверка машин для испытаний конструкционных материалов И11М
| Производитель: | ООО "Точприбор-КБ" |
| Методика поверки: | МП 63992-16 |
| Межповерочный интервал: | 1 год |
| Информация 1 можно скачать: | 63992-16: Описание типа СИ |
| Информация 2 можно скачать: | 63992-16: Методика поверки |
- Наличие: Есть в наличии
Описание
Назначение: для измерения силы при испытаниях материалов на растяжение, сжатие и изгиб в режиме статического или низкочастотного нагружения.
Поверка машин для испытаний конструкционных материалов И11М
Принцип действия машин основан на преобразовании нагрузки, приложенной к испытываемому образцу датчиком силоизмерительным в электрический сигнал, изменяющийся пропорционально этой нагрузке.
Приложенная нагрузка, создаваемая машинами, деформирует испытываемый образец, при этом производится синхронное измерение значения величины силы и соответствующих ей значений величин перемещения подвижной траверсы (активного захвата).
Тип используемых на машинах измерительных датчиков — силоизмерительные, датчиков перемещений подвижной траверсы — электрические.
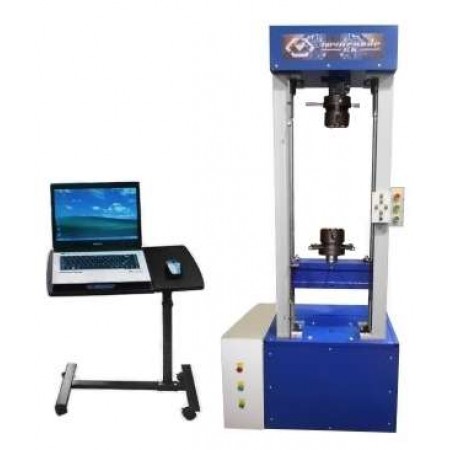
Конструктивно машины состоят из испытательной установки, блока силового, консоли, микропроцессорного контроллера управления и измерений.
Кинематическая схема испытательной установки включает силовую раму, выполненную в одноколонном (одна винтовая передача) или двухколонном (двух винтовых передач) исполнении, электропривод, расположенный в основании машин, комплект захватов (в базовой модели- 1 комплект) и (или) приспособлений для установки испытываемого образца, датчик перемещений подвижной траверсы (преобразователь угловых или линейных перемещений), блок конечных аварийных выключателей, кнопку аварийного останова.
Силовая рама состоит из основания, нижней плиты, неподвижной (верхней) и подвижной траверс. Подвижная траверса соединена с активным захватом и находится между нижней плитой и верхней неподвижной траверсой. Пассивный захват может быть установлен на нижней плите или неподвижной (верхней) траверсе (в зависимости от выбранной рабочей зоны машины). Скорость перемещения подвижной траверсы регулируется и поддерживается блоком управления привода.
Верхнюю рабочую зону образует неподвижная (верхняя) траверса (пассивный захват, приспособление) и подвижная траверса (активный захват, приспособление). В верхней рабочей зоне возможны два способа установки датчика силоизмерительного:
- на неподвижной (верхней) траверсе (пассивном захвате, приспособлении);
- на верхней плоскости подвижной траверсы (активном захвате).
Нижнюю рабочую зону образует нижняя плита (пассивный захват, приспособление) и подвижная траверса (активный захват, приспособление). В нижней рабочей зоне возможны два способа установки датчика силоизмерительного:
- на нижней плите (пассивном захвате, приспособлении);
- на нижней плоскости подвижной траверсы (активном захвате).
Машины могут быть укомплектованы несколькими датчиками силоизмерительными (опционально).
Блок силовой содержит микропроцессорный контроллер управления и измерений, блок управления приводом, системы питания, автоматики, сигнализации. В зависимости от применяемых электронных компонентов, потребляемой мощности машин, а также для удобства эксплуатации, применяются три способа размещения блока силового относительно испытательной установки: в основании испытательной установки, на основании испытательной установки, отдельно от испытательной установки.
Микропроцессорный контроллер управления и измерений осуществляет синхронный прием и обработку информации (с частотой от 10 до 100 Гц) от измерительных датчиков — силоизмерительных, перемещения подвижной траверсы, конечных выключателей, а также вырабатывает сигналы для управления процессом испытаний. Микропроцессорный контроллер управления и измерений позволяет подключать к машине устройства измерения деформации (экстен-зометры) стационарного и навесного типа с цифровым и (или) аналоговым выходным сигналом (опция). Микропроцессорный контроллер управления и измерений содержит метрологически значимую часть программного обеспечения машин.
У машин в базовой комплектации микропроцессорный контроллер управления и измерений имеет два измерительных канала:
- аналоговый канал измерения силы, для подключения и обработки сигналов датчика силоизмерительного;
- цифровой канал для подключения и обработки сигналов датчика перемещений подвижной траверсы.
У машин в расширенной комплектации микропроцессорный контроллер управления и измерений имеет шесть измерительных каналов:
- три аналоговых канала измерений силы и деформации, для подключения и обработки сигналов двух датчиков силоизмерительных и одного датчика измерения деформации (экстен-зометра с аналоговым выходным сигналом);
- три цифровых канала измерений перемещения подвижной траверсы и деформации, для подключения и обработки сигналов датчика перемещения подвижной траверсы (преобразователя угловых или линейных перемещений) и двух датчиков измерения деформации (экстензомет-ров с цифровым выходным сигналом).
Консоль — устройство отображения и ввода информации. В качестве консоли могут быть использованы пульт оператора и (или) программно-технический комплекс.
Консоль служит для реализации человеко-машинного интерфейса, обеспечивающего оператору ввод данных и команд управления машиной, вывод измеренных значений результатов измерений в цифровой и (или) графической форме на дисплей и печатающее устройство. Консоль содержит метрологически не значимую часть программного обеспечения машин.
Программное обеспечение машин обеспечивает:
- ввод всех параметров испытаний единичного образца или серии образцов с клавиатуры консоли в диалоговом режиме;
- испытание образца по заданному алгоритму;
- полную автоматизацию процесса испытаний, включая быстрый возврат траверсы в исходное положение после разрушения образца;
- математическую обработку результатов испытаний;
- выдачу информации о результатах испытаний на дисплей консоли;
- связь с внешними устройствами.
Машины выпускаются 4 модификаций. Модификации машин И1158М изготавливаются в одноколонном исполнении, модификации машин И1140М, И1147М, И1185М — в двухколонном исполнении. По заказу машины могут иметь варианты исполнения с увеличенным или уменьшенным рабочим ходом подвижной траверсы, высотой и шириной, с пылезащитой винтов.
Машины могут быть укомплектованы, печатающими устройствами, соединительными устройствами, устройствами измерения деформации (экстензометрами), специальным обеспечением для консоли, термокриокамерами и высокотемпературными печами.
Модификации машин имеют обозначение:
«Машины для испытаний конструкционных материалов И11ХХМ-У-22-К УХЛ-4.2 ТУ4271-001-75903286-15», где:
- параметр И11 М — определяет номер проекта предприятия разработчика машин ООО «ТОЧПРИБОР-КБ»;
- параметр ХХ — определяет модификацию машины (одноколонная, двухколонная), особенности ее установки и эксплуатации (Таблица 1);
- параметр Y — определяет наибольший предел измерений силы (Таблица 2);
- параметр ZZ — определяет исполнение машины (положение силового блока относительно испытательной установки (Таблица 3);
- параметр К — определяет пределы допускаемой относительной погрешности измерений силы (Таблица 5).
| Таблица 1 — Обозначение модификации машин (параметр ХХ^ | ||
| Номер модификации (значение параметра ХХ) | Количество колонн (винтовых передач) | Место установки и эксплуатации |
| 58 | одноколонная | настольная |
| 40 | двухколонная | настольно-напольная |
| 47 | двухколонная | настольно-напольная |
| 85 | двухколонная | напольная |
Обозначение наибольшего предела измерений силы машин (параметр Y)
| Значение параметра Y | Наибольший предел измерения силы машин, кН |
| 100 | 100 |
| 50 | 50 |
| 25 | 25 |
| 10 | 10 |
| 5 | 5 |
| 2,5 | 2,5 |
| 1 | 1,0 |
| 0,5 | 0,5 |
| 0,25 | 0,25 |
| 0,1 | 0,1 |
| 0,05 | 0,05 |
| 0,01 | 0,01 |
Обозначение исполнения машин (параметр ZZ)
| Значение параметра ZZ | Положение силового блока относительно испытательной установки |
| 01 | в основании испытательной установки |
| 02 | на основании испытательной установки |
| 03 | отдельно от испытательной установки |
Программное обеспечение
Программное обеспечение машин предназначено для управления режимами работы, обработки измерительной информации и вывода результатов на консоль.
Идентификационные данные программного обеспечения машин представлены в таблице
| Идентификационные данные (признаки) | Значение |
| Идентификационное наименование ПО | mbu-im v2.5 |
| Номер версии (идентификационный номер) ПО | * 2.5.XX |
| Цифровой идентификатор ПО | 3C82 |
| Алгоритм вычисления цифрового идентификатора программного обеспечения | CRC16 |
*2.5 — метрологически значимая часть ПО;
ХХ — метрологически не значимая часть ПО.
Метрологически не значимая часть программного обеспечения является сервисной частью программного обеспечения, её объём и конфигурация оговариваются при заказе.
Конструктивно машины имеют защиту встроенного программного обеспечения (ПО) от преднамеренных или непреднамеренных изменений, реализованную изготовителем на этапе производства путем установки режима защиты микроконтроллера от чтения и записи исполняемого кода. Доступ к ПО ограничен паролями.
Уровень защиты ПО от непреднамеренных и преднамеренных изменений соответствует уровню «средний» по Р 50.2.077-2014.
Доставка и оплата
Доставка Почтой РФ или СДЭК
Доставим документы в любое отделение почты России либо на пункт выдачи заказов СДЭК. Возможна адресная доставка курьером.
Безналичная форма оплаты
Оплата по выставленному счету
Вы можете оплатить заказ перечислением на рассчетный счет и получить закрывающие документы для бухгалтерии.
Оплата по карте
Оплата заказа на по системе быстрых платежей СБП
Принимаем оплату с любых банков по номеру карты или по номеру телефона.